Kendi Sensörlerini ve Bilgisayarını Taşıyan Tüy Ağırlığındaki Uçan Robot
Son on yıl boyunca MIT araştırmacıları, hassas tarım veya arama-kurtarma görevleri için arı benzeri hız, çeviklik ve dayanıklılığa sahip hava…
Son on yıl boyunca MIT araştırmacıları, hassas tarım veya arama-kurtarma görevleri için arı benzeri hız, çeviklik ve dayanıklılığa sahip hava mikrorobotları geliştirdi. Ancak bu tüy ağırlığındaki mikrorobotlar, navigasyon için gerekli elektronik bileşenleri taşıyamıyordu; bu da onları laboratuvarın hareket yakalama sistemine bağlı kalmaya zorluyordu.
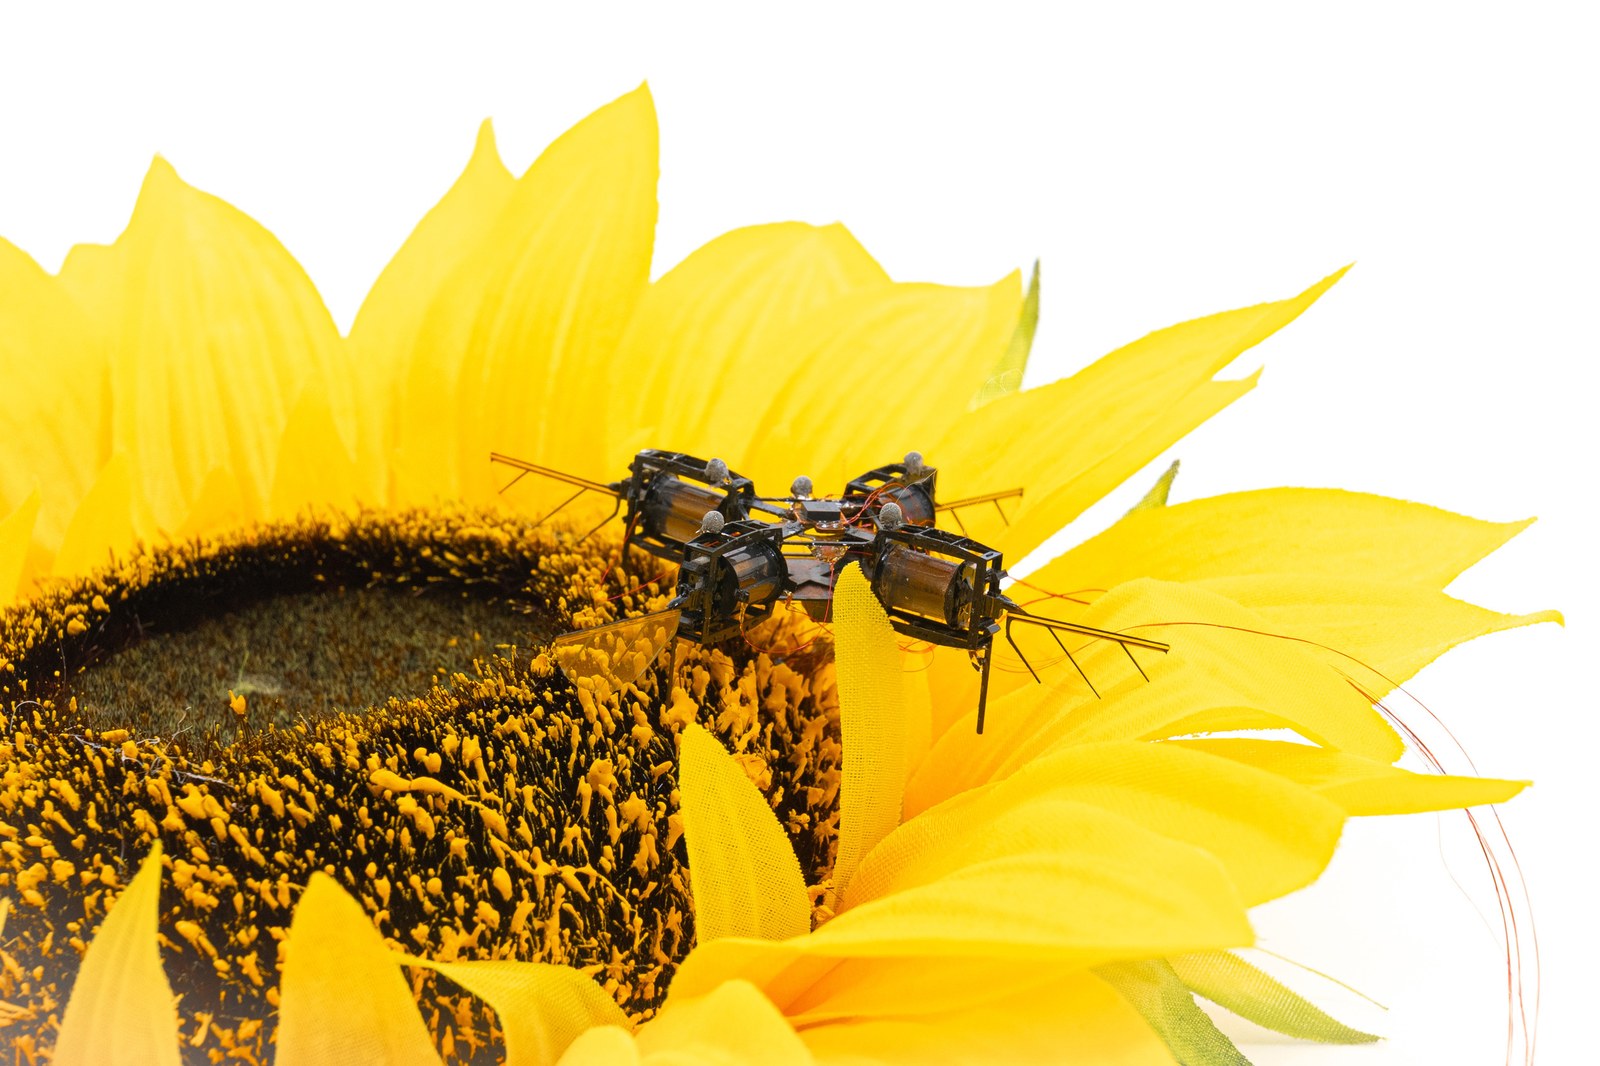
Şimdi araştırmacılar, yerleşik sensörler ve hesaplama yeteneğine sahip kanat çırpan bir mikrorobot tasarladı. Bu robot, karmaşık bir yörüngeyi takip edebiliyor ve laboratuvarın hareket yakalama ortamının dışında bir ayçiçeğine hassas bir şekilde konabiliyor.
Robot hâlâ harici bir güç kaynağına bağlı olsa da bu gösterim, hava mikrorobotlarının gelecekte hassas tarımda kullanılabileceği potansiyelini vurguluyor. Örneğin, uçan mikrorobotlar, doğal tozlaştırıcı popülasyonlarının habitat kaybı nedeniyle azaldığı bölgelerde badem ağaçları veya yaban mersini çalıları arasında dolaşarak hassas çiçekleri özenle tozlaştırabilir. Ayrıca bitkilere zarar vermeden yakınında süzülerek mahsul sağlığını izleyebilir ve zararlıların yayılmasından önce tespit edebilir.
Yerleşik algılama ve hesaplama yeteneğini mümkün kılmak için araştırmacılar, robotun kanatlarını hareket ettiren yapay kasları genişletme yöntemi geliştirdi. Bu sayede net yük kapasitesi artırılarak küçük robotun gerekli elektronik bileşenleri taşıması sağlandı.
Ayrıca, harici bir hareket yakalama sistemine bağımlı kalmadan robotun konumunu ve yönelimini hızla tahmin edebilen bir sensör paketi ile çevik araç üzerinde küçük hesaplama bileşenlerini güvenli bir şekilde tutacak minyatür bir elektronik paket tasarladılar.
“Bu, araştırma topluluğu için gerçekten önemli bir dönüm noktası. Bu, duyusal ve hesaplama açısından otonom bir hava mikrorobotunun ilk gösterimi. Doğal tozlaştırıcı popülasyonlarının habitat kaybı nedeniyle azaldığı bölgelerde hassas çiçekleri tozlaştırmak veya endüstriyel gözetim gibi daha büyük bir robotun kullanılamayacağı birçok durum var. Küçük ölçekli robotlar bu tür görevler için eşsiz bir konumda ve bu teknoloji hattı gelecekte başarılı olursa çok umut verici olabilir,” diyor Elektrik Mühendisliği ve Bilgisayar Bilimleri (EECS) Bölümü’nde doçent profesör, Yumuşak ve Mikro Robotik Laboratuvarı’nın başkanı ve robot üzerine yazılan makalenin ortak yazarlarından biri olan Kevin Chen.
Makalede ona ortak baş yazarlar ve MIT yüksek lisans öğrencileri Yi-Hsuan (Nemo) Hsiao, Quang Phuc Kieu ve Zhongtao Guan; Ford Havacılık ve Uzay Bilimleri Profesörü ve MIT Bilgi ve Karar Sistemleri Laboratuvarı (LIDS) ile Havacılık ve Uzay Kontrolleri Laboratuvarı’nda (ACL) baş araştırmacı olan Jonathan P. How; Cornell Üniversitesi’nde yardımcı profesör Elizabeth Farrell Helbling ve MIT’deki diğer araştırmacılar da eşlik ediyor. Araştırma bugün Science Robotics dergisinde yayımlandı.
MIT araştırmacıları daha önce, her biri bir dizi yumuşak aktüatör veya yapay kas tarafından hareket ettirilen dört kanata sahip, hızlı ve çevik bir hava mikrorobotu geliştirmişti. Bu yapay kaslar kanatları hızla çırparak robotun detaylı manevralar yapmasını sağlıyordu.
Yaklaşık olarak bir mikro kaset boyutunda ve şekilindeki robot, bir ataştan daha az ağırlığa sahip.
Görsel Kaynağı: MIT News AI & Society
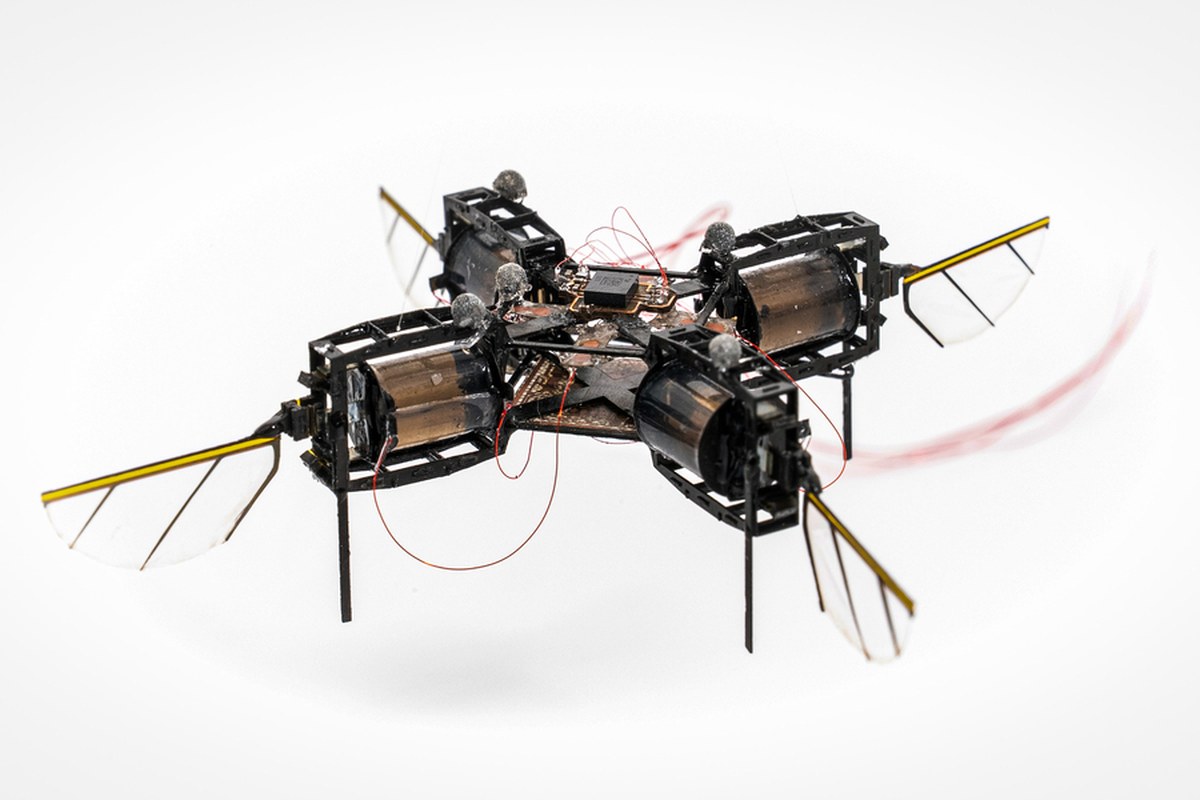
“Bu, araştırma topluluğu için gerçekten önemli bir dönüm noktası. Bu, duyusal ve hesaplama açısından otonom bir hava mikrorobotunun ilk gösterimi,” diyor Kevin Chen.
Kredi: Araştırmacıların izniyle
Bu küçük robotu gerçek dünya uygulamalarına daha yakın hale getirmek için araştırmacıların, yerleşik algılama ve hesaplama için gereken elektronik bileşenlerin ek ağırlığını taşıyabilmesini sağlarken hızını, manevra kabiliyetini ve çarpışmalara karşı dayanıklılığını koruması gerekiyor.
Bu araştırmada, robotun performansını etkilemeden yapay kasları ölçeklendirme yöntemi geliştirdiler. Yumuşak aktüatörlerin yarıçapını ve uzunluğunu dikkatle ayarlayarak boyutlarını yüzde 50 artırdılar ve aynı zamanda robotun net kaldırma kuvvetini yüzde 46 yükselttiler.
“Aktüatörleri ölçeklendirirken sistemin çıkış gücünün düşmesini önlemek çok zor, çünkü bu kaldırma kuvvetini azaltır. Robotun geometrisini çok hassas bir şekilde ayarlayarak kaldırma kuvvetinin ek aktüatör ağırlığıyla orantılı olarak artmasını sağladık,” diye açıklıyor Chen.
1,9’luk bir kaldırma-ağırlık oranı elde etmeyi başardılar. Bu da robotun, sadece 244 miligram ağırlığındaki yerleşik elektronik paketini taşıması için fazlasıyla yeterli kaldırma kuvveti sağladı.
Küçük elektronik paket, yerleşik algılama ve hesaplama için gerekli sensörleri ve mikrodenetleyiciyi içeriyor.
Araştırmacılar, yönelimi tahmin etmek için bir atalet ölçüm birimi, yanal uçuş hızını ve konumunu tahmin etmek için bir optik akış sensörü ve yüksekliği ölçmek için bir uçuş süresi sensörü eklediler.
Ancak bağlı hareket yakalama sisteminin hassasiyeti olmadan robot mutlak konumunu bilemiyor ve bu da rotasından sapmasına neden oluyor.
Bu zorluğun üstesinden gelmek için ekip, robotun yönelimini, açısal hızını ve konumunu son derece hızlı bir şekilde hesaplayan bir algılama algoritması tasarladı. Hesaplamaları basitleştirerek hesaplama maliyetini düşürdüler.
Konumun sürekli olarak daha hızlı bir oranda tahmin edilmesinin, daha doğru ancak daha yavaş bir tahmine kıyasla daha yüksek performans sağladığını buldular.
“Robotun çok düşük sapmaya sahip olması için sensörlerin ve konum tahmincilerinin seçimini optimize etmekle çok zaman harcadık. Robotumuz artık harici kameralarla uçmaya kıyaslanabilir bir konumsal doğrulukla uçabiliyor,” diyor Hsiao.
Sensörleri ve hesaplama bileşenlerini küçük bir elektronik pakete entegre ettiler ve robotun titreşimlerinden etkilenmemesi için bu paketi bir fiberglas tabana tuttular.
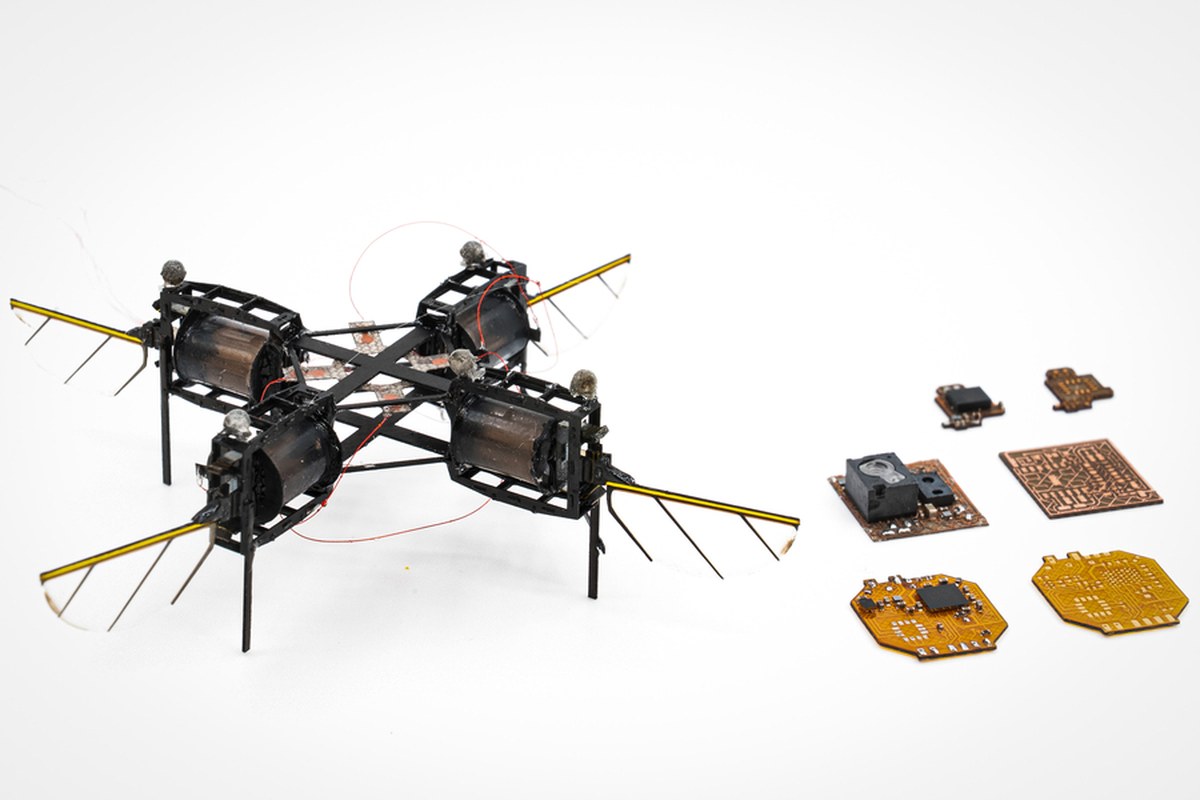
Görsel Kaynağı: MIT News AI & Society
Araştırmacılar 1,9’luk bir kaldırma-ağırlık oranı elde etmeyi başardılar. Bu da robotun, sadece 244 miligram ağırlığındaki yerleşik elektronik paketini taşıması için fazlasıyla yeterli kaldırma kuvveti sağladı. Küçük elektronik paket, yerleşik algılama ve hesaplama için gerekli sensörleri ve mikrodenetleyiciyi içeriyor.
Kredi: Araştırmacıların izniyle
“Bu kadar küçük bir bilgisayardan bahsederken her şeyin dikkatlice düşünülmüş olması gerekiyor. Algılama ve kontrolü aynı anda yapması, robota sığması ve uçuş sırasında aracın stabil kalmasını sağlayacak kadar hızlı çalışması gibi dikkate alınması gereken çok sayıda faktör var,” diyor How.
Hava mikrorobotunun harici hesaplama yeteneklerini bir dizi uçuş gösterimiyle test ettiler. Bunlar arasında farklı yüksekliklerde süzülme ve nokta-nokta yörüngeleri takip etme yer alıyordu. Robot, sadece birkaç santimetrelik konumsal hatalarla hızlı ve hassas bir şekilde manevra yaptı.
Ayrıca, bir joystick kullanarak yüksek seviyeli konum hedeflerini göndererek robotun yapay tozlaştırma potansiyelini gösterdiler. Bu sayede hava aracı birkaç bitkinin etrafında gezdirildikten sonra bir ayçiçeğine özenle kondu.
“Bunu yapmak, bir hareket yakalama sisteminiz olsa bile oldukça zor,” diyor Hsiao.
Araştırmacılar aracın güç tüketimini analiz ettiler ve elektronik bileşenlerin toplam gücün sadece yaklaşık yüzde 6’sını tükettiğini, geri kalanının ise robotun yapay kaslarını ve kanatlarını beslediğini buldular.
Elektronikten kaynaklanan güç tüketimini daha da azaltmanın yollarını belirlediler. Bu, robotun nesneleri tanımasını sağlayacak bir kamera gibi daha fazla bileşenin eklenmesine olanak tanıyacaktır.
Araştırmacılar şu anda iki hedef üzerinde çalışıyor: otonom nesne tanıma ve engellerden kaçınma için robota bir kamera yerleştirmek ve harici bir güç kaynağına bağlı kalmadan dış ortamlarda uçmasını sağlayacak güç elektroniği ve pilleri küçük robota entegre etmek.
Bu araştırma, ABD Ulusal Bilim Vakfı (NSF), ABD Deniz Kuvvetleri Araştırma Ofisi, ABD Hava Kuvvetleri Bilimsel Araştırma Ofisi, MathWorks ve bir Zakhartchenko Bursu tarafından finanse edildi.